 |
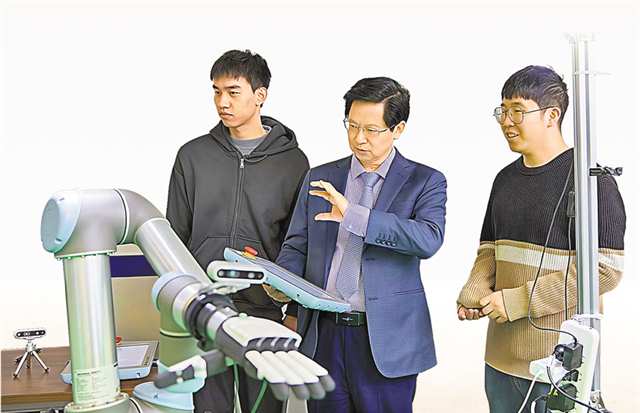
项目负责人宋永端(中)正在指导学生。(受访者供图) |
项目
多重约束动态系统的安全可靠控制理论与方法
奖项
重庆市自然科学奖一等奖
成果
项目形成“安全可控、性能可设、资源可省”的控制设计新范式,相当于给高端装备装上“智慧大脑”,为其安全可靠运行提供重要理论与技术支撑
高铁在雨雪天气中疾驰,怎样既跑得快,又防打滑、不失稳?机器人在复杂环境中作业,如何既动作快速,又守住安全边界?卫星在太空调整姿态,怎样既精准又节省能源?这些看似不同的场景,背后却藏着同一个难题:复杂工程系统在多重约束下,如何同时做到稳定、精准、安全可靠?
10月16日,在重庆市科学技术奖励大会上,2025年度重庆市科学技术奖揭晓。由重庆大学、西安交通大学共同完成的“多重约束动态系统的安全可靠控制理论与方法”项目获得重庆市自然科学奖一等奖。
项目构建起多重约束下的安全可靠控制理论体系,形成“安全可控、性能可设、资源可省”的控制设计新范式,相当于给高端装备装上“智慧大脑”,为其安全可靠运行提供重要理论与技术支撑。
一套理论,解开“多重难题”
当前,我国正处于由制造大国向制造强国转变的关键时期,制造业智能升级是核心任务。芯片、通信等基础技术飞速发展,控制系统在硬件层面的可靠性已得到显著提高。但在软件与核心控制算法层面,随着被控对象复杂化、网络化、智能化,系统往往同时面临多重约束交叉制约。
“所有高端装备,从高铁、飞行器到机器人,运行时都会同时遭遇多重约束,包括物理性能约束、环境扰动约束、安全容错约束。”项目负责人、重庆大学人工智能研究院院长宋永端说,传统控制往往只能兼顾其一、牺牲其余。
他打了个比方:“就像一名赛车手,既要极速前进,又要守住赛道边界,还要应对突发打滑与爆胎风险,三者同时做到,才真正实现可靠的智能控制。”
过去,国际常见做法是“一类问题、一套方法、一个结论”,把多重约束分散处理,不同问题的方法难以通用。项目团队做的是把它们装进一个框架:首次实现统一建模与可控性分析,把分散的控制难题纳入同一套理论体系,从机理上打通精度、安全、容错三者的制约关系。宋永端说,“这真正实现了‘高精度不牺牲安全、高容错不牺牲性能、强约束不破坏稳定’。”
三项突破,让控制更“聪明”
10余年来,项目团队实现了三项根本性突破。
第一项突破是把安全从“事后验证”前置到“设计内嵌”。团队从机理底层就把安全机理、稳定性机理以及可解释性机理注入进去,在数据训练到算法设计过程中融入安全机制与约束考虑,做到事前就有基本保障。
第二项突破是把控制性能从“定性调节”变成“定量预设”。重要工程系统不仅要稳定、回到平衡点、基本消除误差,到达平衡点的时间也很关键,比如快速目标跟踪、紧急制动,不仅要准,还要及时。
“系统达到稳定状态所需时长,叫作收敛时长。”宋永端介绍,过去,收敛时长无法由设计者任意设定,如今,团队让收敛时长可以按需设定,且不受初始条件和其他因素影响,彻底解决了这个在国际上50余年没解决的问题,显著提升控制的精准性、快速性与运行安全可靠性。让团队在这一领域实现国际领跑。
第三项突破是把资源利用从“假设充足”改成“按需适配”。传统控制方法往往只考虑结果、不考虑代价,默认通信、计算和能源资源充足。但在无人飞行器、航空航天无人值守系统等装备中,这些资源都是有限的。团队的办法是让这几类资源按需触发,更加节约资源,使整套系统更具可行性和适配性。
多种场景,应用空间广阔
理论跑通了,应用的门就开了。
宋永端说,以高铁为例,其运行是典型的多重约束动态系统——轨道附着约束、速度约束、牵引力约束、路面扰动约束并存。传统控制在雨雪、打滑、轨道突变场景下,容易出现牵引过激、制动失稳、跟踪偏差。团队的理论可以实现防滑、稳速、精准牵引、可靠制动,从控制底层杜绝失稳、打滑、失控风险,提升列车运行安全性与乘坐平稳性。
此外,在航空航天领域,团队的理论已应用于卫星姿态快速控制;在机器人领域,实现了灵巧臂手稳定可靠抓取物体。
值得一提的是,团队正在积极推进产学研合作。“低空经济以无人机为核心,要真正实现应用,首先就得解决安全可靠问题。”宋永端表示,团队成果可直接服务于此类应用,提供理论和算法支撑,最终形成产业化应用。
“基础研究永远在路上。”宋永端说,接下来,团队将聚焦可信智能控制、系统自主安全、韧性动态系统三大方向,重点攻克人工智能时代高安全、高可靠、可证明、可落地的新一代控制理论,打造国内自主智能控制理论体系。




 缩小
 默认
